Data ostatniej aktualizacji: 2026-09-29
Silnik, bateria i wyświetlacz w nowoczesnym rowerze elektrycznym nie działają całkiem niezależnie. Podczas jazdy wymieniają informacje potrzebne do sterowania napędem, pokazywania parametrów i wykrywania niektórych nieprawidłowości. Jednym ze sposobów organizacji takiej komunikacji jest CAN bus, czyli magistrala CAN.
Dla użytkownika ma to znaczenie przede wszystkim podczas diagnostyki i wymiany podzespołów. CAN może ułatwić znalezienie źródła problemu, ale nie sprawia, że każdy wyświetlacz, bateria czy silnik wykorzystujący tę magistralę będzie pasował do dowolnego e-bike’a.
- CAN pozwala wielu urządzeniom wymieniać komunikaty w jednej sieci.
- Najczęściej stosowana warstwa fizyczna CAN wykorzystuje dwie linie sygnałowe: CAN_H i CAN_L.
- CAN może znacznie ułatwiać diagnostykę, ale zakres dostępnych danych i kodów błędów zależy od producenta.
- Sama obecność CAN nie gwarantuje zgodności baterii, wyświetlacza, silnika czy sterownika.
- CAN i samochodowe OBD-II to nie to samo – zwykły skaner OBD nie jest uniwersalnym testerem e-bike’ów.
- Przy problemach z komunikacją najważniejsze są dokumentacja danego systemu i narzędzia przewidziane przez jego producenta.

Czym jest CAN bus w rowerze elektrycznym?
CAN, czyli Controller Area Network, został opracowany przez firmę Bosch w latach 80. XX wieku z myślą o komunikacji pomiędzy elektronicznymi sterownikami w pojazdach. Z czasem technologia znalazła zastosowanie także w automatyce przemysłowej, maszynach roboczych oraz w części systemów rowerów elektrycznych.
Zamiast tworzyć osobne połączenie komunikacyjne pomiędzy każdą parą urządzeń, CAN pozwala wielu modułom korzystać ze wspólnej magistrali danych. Każdy komunikat wysłany przez jeden z węzłów trafia do wszystkich urządzeń w sieci, a każde z nich samo decyduje, czy dany komunikat jest dla niego istotny.
W rowerze elektrycznym takimi węzłami mogą być – zależnie od konstrukcji – jednostka napędowa, bateria z układem zarządzania energią, wyświetlacz, panel sterowania lub inne moduły elektroniczne. Więcej o elektronice akumulatora wyjaśniamy w artykule o BMS w rowerze elektrycznym.
Nie każdy czujnik musi być jednak bezpośrednim węzłem CAN. Czujnik momentu obrotowego, prędkości czy kadencji może być podłączony do elektroniki jednostki napędowej, która dopiero później udostępnia odpowiednie dane pozostałym elementom systemu.
Jak działa magistrala CAN?
CAN_H i CAN_L
Najczęściej spotykana warstwa fizyczna magistrali CAN wykorzystuje dwie linie sygnałowe oznaczane CAN_H i CAN_L. Informacja jest przesyłana różnicowo – odbiornik analizuje różnicę napięć pomiędzy tymi liniami. Takie rozwiązanie pomaga ograniczać wpływ zakłóceń elektromagnetycznych na transmisję.
Do magistrali może być podłączonych wiele węzłów. CAN opiera komunikację na przesyłaniu wiadomości, a nie na prostym adresowaniu konkretnego odbiorcy. Ramki zawierają identyfikatory, które określają rodzaj komunikatu i jednocześnie jego priorytet – im niższa wartość identyfikatora, tym wyższy priorytet.
Jeżeli kilka urządzeń zaczyna nadawanie jednocześnie, rozstrzyga o tym mechanizm arbitrażu. Jest to arbitraż nieniszczący: komunikat o wyższym priorytecie zostaje przesłany bez zakłóceń, a urządzenie, które przegrało, ponawia próbę po zwolnieniu magistrali. CAN zawiera również mechanizmy wykrywania błędów i ograniczania wpływu wadliwego węzła na resztę sieci.
Czy CAN zasila podzespoły roweru?
Linie CAN_H i CAN_L służą do przesyłania sygnału komunikacyjnego, a nie do zasilania silnika czy innych urządzeń. Zasilanie jest realizowane odpowiednimi przewodami elektrycznymi.
Przewody danych i zasilania mogą jednak znajdować się w tej samej wiązce lub wtyczce. Producent może poprowadzić obok siebie zasilanie, masę i linie komunikacyjne, dlatego funkcji poszczególnych pinów nie da się bezpiecznie ustalić wyłącznie na podstawie liczby żył lub wyglądu złącza.
CAN, UART i proste sygnały – czym się różnią?
W e-bike’ach spotyka się różne sposoby wymiany informacji. Porównując CAN z UART, trzeba zachować pewną ostrożność, ponieważ nie są to pojęcia dokładnie tego samego poziomu. CAN został zaprojektowany jako magistrala wielowęzłowa, natomiast UART jest sposobem asynchronicznej komunikacji szeregowej, zazwyczaj pomiędzy dwoma urządzeniami.
| Cecha | CAN | Komunikacja oparta na UART | Prosty sygnał analogowy lub impulsowy |
|---|---|---|---|
| Typ rozwiązania | Magistrala komunikacyjna | Asynchroniczna komunikacja szeregowa | Bezpośredni sygnał elektryczny |
| Typowa architektura | Wiele węzłów na wspólnej magistrali | Najczęściej punkt-punkt | Bezpośrednie połączenie czujnika lub urządzenia ze sterownikiem |
| Sposób przekazywania informacji | Ramki z identyfikatorami komunikatów | Szeregowy strumień danych zgodny z rozwiązaniem producenta | Napięcie, stan logiczny lub impulsy |
| Obsługa błędów transmisji | Rozbudowane mechanizmy są częścią CAN | Podstawowa (opcjonalny bit parzystości, wykrywanie błędu ramki); dalsze zabezpieczenia zależą od protokołu producenta | Zależy od układu |
| Możliwości diagnostyczne | Zależne od danych udostępnionych przez producenta | Również mogą być rozbudowane | Zwykle bardziej ograniczone |
| Kompatybilność części | Nie wynika z samej obecności CAN | Nie wynika z samej obecności UART | Zależy od parametrów elektrycznych i konstrukcji systemu |
CAN nie musi więc zapewniać bardziej rozbudowanej diagnostyki niż system korzystający z UART. Jego mocną stroną jest przede wszystkim możliwość uporządkowanej komunikacji wielu węzłów na jednej magistrali, arbitraż i wbudowane mechanizmy kontroli transmisji. Zakres danych dostępnych dla użytkownika lub serwisu zależy już od producenta.
Jak CAN pomaga w diagnostyce roweru elektrycznego?
Dobrze zaprojektowany system może przesyłać między modułami informacje o stanie urządzeń, parametrach pracy i wykrytych nieprawidłowościach. Narzędzie diagnostyczne odczytuje dane udostępniane przez producenta i pomaga na tej podstawie zawęzić możliwą przyczynę problemu.
CAN nie diagnozuje jednak usterki samodzielnie. Elektronika danego komponentu wykrywa określony stan, system zapisuje lub przesyła odpowiednią informację, a oprogramowanie diagnostyczne interpretuje ją według zasad przygotowanych przez producenta.
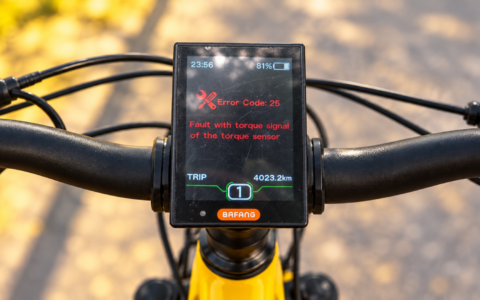
Kod błędu nie zawsze wskazuje uszkodzoną część
Komunikat dotyczący określonego podzespołu nie musi oznaczać, że właśnie ten element trzeba wymienić. Problem z komunikacją z baterią może wynikać na przykład z samej baterii, złącza, przewodu, zasilania jednego z modułów albo zakłócenia komunikacji pomiędzy urządzeniami.
Dobrze widać to w instrukcji systemu Bafang M625/M325. Kod 30 oznacza tam problem z komunikacją, a pierwszym zalecanym krokiem jest sprawdzenie, czy wszystkie połączenia są prawidłowo podłączone. Dopiero gdy błąd się utrzymuje, instrukcja kieruje do sprzedawcy. Przy kodach błędów producent zaleca też najpierw ponowne uruchomienie systemu.
Kod błędu jest więc wskazówką diagnostyczną, a nie zawsze gotową diagnozą. Serwis może wykorzystać go jako punkt wyjścia do dalszego sprawdzenia systemu zamiast automatycznie wymieniać część wskazaną w komunikacie.
Sam CAN nie określa znaczenia danych
Dwa systemy mogą korzystać z CAN na poziomie transmisji, a mimo to przesyłać zupełnie inne komunikaty. Mogą mieć różne identyfikatory ramek, formaty danych, złącza i procedury serwisowe.
Samo odczytanie ruchu na magistrali nie wystarcza więc do postawienia diagnozy. Trzeba jeszcze wiedzieć, co poszczególne komunikaty oznaczają w danym systemie.
CAN a OBD-II – dlaczego samochodowy skaner nie wystarczy?
CAN i OBD-II bywają ze sobą utożsamiane, ponieważ w nowoczesnych samochodach OBD-II może wykorzystywać CAN jako jedną z technologii transmisji. Nie są to jednak te same pojęcia.
OBD-II określa między innymi sposób dostępu do określonych informacji diagnostycznych pojazdu. CAN jest natomiast technologią komunikacji pomiędzy urządzeniami. Rower wykorzystujący CAN nie staje się przez to zgodny z samochodowym OBD-II.
W rowerach elektrycznych nie istnieje jeden odpowiednik samochodowego gniazda OBD-II działający identycznie w systemach wszystkich producentów. Bosch, Shimano, Bafang i inne marki mają własne narzędzia, procedury oraz zasady kompatybilności.
Istnieje wprawdzie otwarty standard oparty na CAN, opracowany z myślą o lekkich pojazdach elektrycznych – EnergyBus, którego komunikację opisuje profil CANopen CiA 454. Na jego podstawie IEC wydała specyfikacje techniczne IEC 61851-3-4 i IEC 61851-3-5, dotyczące komunikacji pomiędzy baterią a stacją ładowania, niezależnej od producenta roweru. Głównym celem tego rozwiązania jest jednak ujednolicenie ładowania, a nie stworzenie uniwersalnego gniazda diagnostycznego, i nie jest to standard obowiązujący wszystkich producentów napędów.
Odpowiednio dobrany interfejs CAN może pozwolić na obserwowanie ramek przesyłanych w systemie, ale bez znajomości ich znaczenia nie staje się przez to pełnoprawnym testerem diagnostycznym e-bike’a.
CAN w systemach Bafang, Bosch i Shimano
Sposób wykorzystania komunikacji cyfrowej różni się pomiędzy producentami, a nawet pomiędzy generacjami produktów tej samej marki. Dobrze pokazują to rozwiązania Bafanga, Boscha i Shimano.
Bafang
Bafang jest przykładem producenta, który w dokumentacji części produktów wprost używa określenia CAN. W instrukcji systemu M625/M325 wyświetlacz DP C181 został oznaczony jako DP C181.CAN BUS.
Ta sama instrukcja pokazuje też, że wspólna magistrala nie oznacza automatycznej zgodności części. Bafang przewiduje osobne kody błędów 51–56, które sygnalizują, że wyświetlacz, sterownik lub bateria – pojedynczo albo w parach – nie są zgodne z danym systemem.
Producent oferuje również narzędzie BESST Pro. Według Bafang służy ono do aktualizacji oprogramowania, testowania systemu i diagnostyki, a w obsługiwanych konfiguracjach także do regulacji określonych parametrów.
BESST Pro współpracuje tylko z produktami uwzględnionymi przez Bafang na liście zgodności, a produkty wprowadzone przed wdrożeniem normy EN 15194:2017 nie są obsługiwane. Narzędzie nie jest też ogólnodostępne: rejestracja nowego użytkownika wymaga kodu zaproszenia od producenta roweru. Samo oznaczenie CAN przy komponencie nie oznacza więc, że będzie on współpracował z dowolnym urządzeniem tej marki.
Więcej o jednostkach tej marki znajdziesz w naszym przewodniku po silnikach Bafang.
Bosch
Bosch ma własny rozbudowany system serwisowy. Profesjonalny DiagnosticTool pozwala punktom serwisowym odczytywać dane potrzebne do wykrywania usterek i wykonywać przewidziane przez producenta czynności serwisowe.
Bosch podaje, że po podłączeniu roweru do DiagnosticTool mogą być przesyłane dane techniczne potrzebne do wykrycia i usunięcia usterki, a w celu ulepszania produktów przetwarzane są także dane o pracy systemu, m.in. moment obrotowy, temperatura, prądy i napięcia.
Nie oznacza to jednak, że każdą generację napędów Bosch można po prostu opisać jako system CAN. Dla właściciela roweru znacznie ważniejsze są generacja systemu, zgodność komponentów oraz narzędzia serwisowe przewidziane przez producenta.
Poszczególne jednostki opisujemy szerzej w przewodniku po silnikach Bosch do rowerów elektrycznych.
Shimano
Shimano dobrze pokazuje, dlaczego przy CAN trzeba zwracać uwagę na generację systemu. W tabeli kompatybilności e-bike (stan na wrzesień 2026 r.) producent przewiduje dla systemów z zarządzaniem baterią drugiej generacji (Gen.2) – z napędami EP8 (EP801), EP6 i EP5 – możliwość użycia komputera rowerowego CAN innej firmy. W takiej konfiguracji komputer Shimano oraz jednostka z przyciskiem zasilania nie są obowiązkowe.
Nie można na tej podstawie przyjąć, że każdy starszy system Shimano STEPS ani cała architektura E-TUBE korzysta z CAN w taki sam sposób.
Do konfiguracji i obsługi zgodnych komponentów Shimano wykorzystuje E-TUBE PROJECT. Producent publikuje osobne tabele kompatybilności, dlatego przy wymianie części trzeba sprawdzić zgodność całej konfiguracji, a nie tylko typ komunikacji.
Więcej o rodzinie napędów przeczytasz w artykule Shimano STEPS – który silnik wybrać?.
Jak mogą wyglądać problemy z komunikacją?
Skutki usterki komunikacji zależą od konstrukcji roweru. System może wyświetlić kod błędu, przestać prawidłowo wykrywać jeden z komponentów, ograniczyć część funkcji albo wyłączyć wspomaganie.
Nie każda awaria magistrali CAN musi od razu unieruchomić cały napęd. Znaczenie ma miejsce przerwy, rodzaj uszkodzenia, konstrukcja sieci i sposób zaprogramowania systemu.
Co można sprawdzić bez ingerowania w elektronikę?
Najbezpieczniej zacząć od zapisania dokładnego kodu lub komunikatu błędu i sprawdzenia go w dokumentacji producenta. Jeżeli instrukcja na to pozwala, po wyłączeniu systemu można również obejrzeć dostępne z zewnątrz przewody i złącza pod kątem widocznego uszkodzenia, poluzowania lub śladów wilgoci.
Jeżeli producent udostępnia aplikację, warto także sprawdzić status oprogramowania i dostępność aktualizacji. Firmware może mieć znaczenie dla zgodności oraz prawidłowej współpracy komponentów, ale aktualizacja nie jest uniwersalnym sposobem naprawiania każdego błędu komunikacji.
Więcej o oprogramowaniu urządzeń e-bike’a i jego aktualizowaniu znajdziesz w naszym poradniku o firmware roweru elektrycznego.
Kiedy potrzebny jest serwis?
Jeżeli błąd wraca po ponownym uruchomieniu systemu, rower nie wykrywa istotnego komponentu, przewód lub złącze są widocznie uszkodzone albo instrukcja producenta kieruje użytkownika do serwisu, dalsze eksperymentowanie z elektroniką nie jest dobrym pomysłem.
Profesjonalne narzędzie może zapewnić dostęp do danych, których użytkownik nie widzi na wyświetlaczu ani w aplikacji. Serwis może dzięki temu sprawdzić, czy przyczyną problemu jest sam komponent, połączenie, zasilanie, konfiguracja czy oprogramowanie.
Serwis może też sprawdzić stan samej magistrali. W typowej sieci CAN na obu końcach znajdują się rezystory terminujące (najczęściej 120 Ω), dlatego pomiar rezystancji pomiędzy liniami CAN_H i CAN_L przy odłączonym zasilaniu należy do podstawowych czynności diagnostycznych. To zadanie dla serwisu, który zna rozkład pinów w złączach danego systemu.
Komunikacja jest przy tym tylko jednym elementem sterowania napędem. Rolę elektroniki odpowiedzialnej za pracę silnika dokładniej opisujemy w poradniku jak działa sterownik roweru elektrycznego.
Czego CAN sam w sobie nie zapewnia?
Nie gwarantuje kompatybilności komponentów
Dwie części mogą korzystać z magistrali CAN, a mimo to nie współpracować ze sobą. Producent może stosować inne komunikaty, wymagania programowe, konfigurację systemu albo zabezpieczenia przed użyciem niezatwierdzonego komponentu.
Nie zwiększa samodzielnie zasięgu
CAN jest kanałem wymiany informacji, a nie rozwiązaniem zmniejszającym zużycie energii. Za efektywność napędu odpowiadają między innymi silnik, algorytmy sterujące, bateria, poziom wspomagania, prędkość, ukształtowanie terenu i sposób jazdy.
Sprawna wymiana danych jest potrzebna nowoczesnemu systemowi sterowania, ale sama magistrala CAN nie zwiększa dystansu możliwego do przejechania. Czynniki wpływające na zużycie energii opisujemy szerzej w artykule o zasięgu roweru elektrycznego.
Nie określa odporności całego roweru na wodę i temperaturę
Transmisja różnicowa CAN została zaprojektowana z myślą o dobrej odporności na zakłócenia elektryczne. Sama obecność CAN nie mówi jednak, jak dobrze cały e-bike jest zabezpieczony przed wodą, w jakich temperaturach może pracować ani jak odporny jest mechanicznie.
Te właściwości zależą od transceiverów, sterowników, przewodów, złączy, obudów i pozostałych elementów wybranych przez producenta.
Podsumowanie
CAN pozwala wielu elektronicznym modułom współdzielić jedną sieć komunikacyjną i zapewnia mechanizmy przydatne w rozbudowanych systemach sterowania. Dlatego dobrze sprawdza się również w rowerach elektrycznych.
Dla właściciela e-bike’a ważniejsze od samej informacji ten rower ma CAN jest jednak to, jaki system zastosował producent, które komponenty są z nim zgodne i jakie narzędzia diagnostyczne są oficjalnie obsługiwane. W praktyce to właśnie od tego zależy, jak łatwo będzie zdiagnozować usterkę lub dobrać część zamienną.
Najczęściej zadawane pytania
Czy wszystkie nowe rowery elektryczne mają CAN?
Nie. Producenci stosują różne rozwiązania komunikacyjne, a sposób komunikacji może się zmieniać nawet pomiędzy generacjami produktów tej samej marki. Niektóre systemy używają CAN, inne komunikacji szeregowej opartej na UART lub własnych rozwiązań.
Czym CAN różni się od UART?
CAN został zaprojektowany jako magistrala, na której może pracować wiele węzłów, i ma między innymi arbitraż oraz rozbudowane mechanizmy kontroli błędów. UART jest sposobem asynchronicznej komunikacji szeregowej, najczęściej wykorzystywanym do połączenia dwóch urządzeń. Na UART można jednak zbudować protokół przesyłający także zaawansowane informacje diagnostyczne.
Czy CAN i OBD-II to to samo?
Nie. CAN jest technologią komunikacyjną, natomiast OBD-II to standard diagnostyczny stosowany w pojazdach silnikowych. OBD-II może korzystać z CAN, ale sama obecność CAN nie oznacza obsługi OBD-II.
Czy mogę podłączyć samochodowy skaner OBD do roweru elektrycznego?
Nie. Samochodowy skaner OBD-II nie jest przeznaczony do e-bike’ów. Rower może używać innego złącza, innych napięć na poszczególnych pinach i całkowicie innego sposobu interpretowania danych, a błędne podłączenie może uszkodzić elektronikę. Do diagnostyki służą narzędzia przewidziane przez producenta danego systemu.
Czy wyświetlacz CAN jednej marki będzie działał z innym systemem CAN?
Nie można tego zakładać. Wykorzystanie tej samej magistrali nie gwarantuje zgodności protokołu, złącza, firmware ani konfiguracji. Przed wymianą wyświetlacza trzeba sprawdzić listę kompatybilności producenta.
Co się stanie po uszkodzeniu magistrali CAN?
Zależy to od miejsca i rodzaju usterki oraz architektury danego systemu. Możliwy jest kod błędu, brak komunikacji z jednym urządzeniem, ograniczenie niektórych funkcji albo wyłączenie wspomagania. Nie każda usterka CAN musi prowadzić do całkowitego wyłączenia całego roweru.
Czy aktualizacja firmware może naprawić błąd komunikacji?
W niektórych przypadkach problem może być związany z oprogramowaniem lub niezgodnymi wersjami firmware, ale nie jest to uniwersalna przyczyna błędów komunikacji. Aktualizację należy wykonywać zgodnie z instrukcją producenta i tylko dla obsługiwanych komponentów.
Źródła i materiały referencyjne
- Texas Instruments – Introduction to the Controller Area Network (CAN) – podstawy działania CAN, arbitraż i mechanizmy kontroli transmisji.
- Bosch Semiconductors – CAN Protocols – informacje o protokołach CAN i ich rozwoju.
- CAN in Automation – Standardized communication interface for LEV charging – profil CiA 454 (EnergyBus) oraz specyfikacje IEC 61851-3-4 i IEC 61851-3-5.
- Bafang – M625/M325 Drive System User Manual – dokumentacja systemu z wyświetlaczem DP C181.CAN BUS, w tym definicje kodów błędów (m.in. 30 oraz 51–56).
- Bafang – BESST Pro – informacje o diagnostyce, testach, aktualizacjach, rejestracji i kompatybilności narzędzia.
- Bosch eBike Systems – dane przesyłane po podłączeniu do DiagnosticTool – informacje o danych przekazywanych do Boscha i przetwarzanych w celu usuwania usterek oraz ulepszania produktów.
- Shimano – Compatibility chart for E-BIKE products – tabela kompatybilności, w tym informacje o komputerach rowerowych CAN innych firm w systemach Gen.2 (EP801, EP6, EP5).
- Shimano – Product compatibility information – zestawienia zgodności komponentów Shimano.
Źródła techniczne zweryfikowano 29 września 2026 r. W przypadku diagnostyki, wymiany komponentów lub aktualizacji oprogramowania zawsze należy sprawdzić dokumentację danego modelu i generacji systemu.
Dodaj komentarz